全栈自主导航系统具微智航MIC Navi正式上线 原生运行于机器狗本体
9月22日,具微科技正式发布全栈自主导航系统具微智航MIC Navi。该系统覆盖建图与地图管理、重定位、导航、巡检任务编辑、参数配置及工程化运维全链路,以原生一体部署为特征,为整机解决方案构建自主可控的导航能力底座。
在具微科技的软件体系中,MIC Navi作为导航模块集成至MicVLC工业具身大脑,由MicVLC统一调用。MicVLC以视觉-语言-调用(VLC)模型为基座,负责任务理解、决策与调度;MIC Navi承接建图、定位与运动导航执行,两者协同构成“感知—决策—运动”的完整闭环。由此,具微科技在软件层面形成“工业具身大脑+自主导航基座”的完整布局。
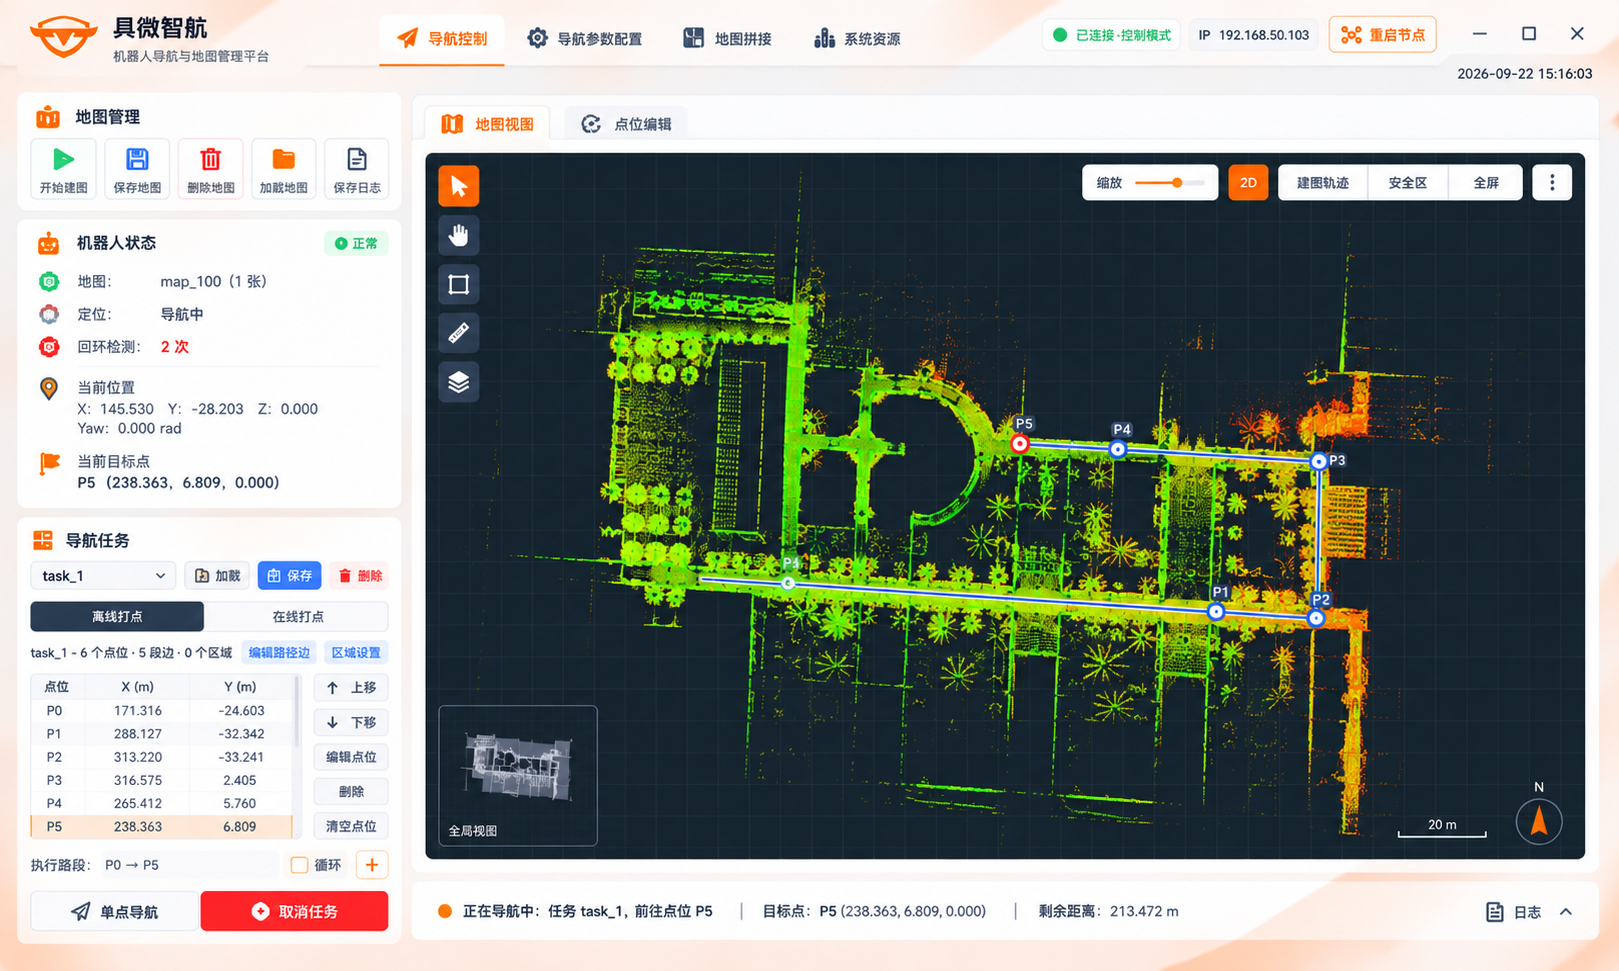
具微智航MIC Navi应用界面
建图与地图管理方面,系统支持多楼层建图与多地图拼接,支持2D、3D点云地图实时显示,可满足万平方米级大场景建图需求。对于化工、能源等结构复杂、空间连片的大型厂区,多楼层建图与多地图拼接能力使机器人能够以统一的地图体系覆盖全部作业区域,为跨楼层、跨区域的连续巡检作业提供支撑。
定位与导航方面,系统支持手动设置初始位姿重定位与全局重定位,典型办公环境下重定位可在5秒内完成。支持单点目标导航、多航点巡检任务导航与循环巡检,定位精度可达±3cm,并具备动态绕障与停障恢复能力,保障机器人在人员与设备混合的现场环境中稳定运行。
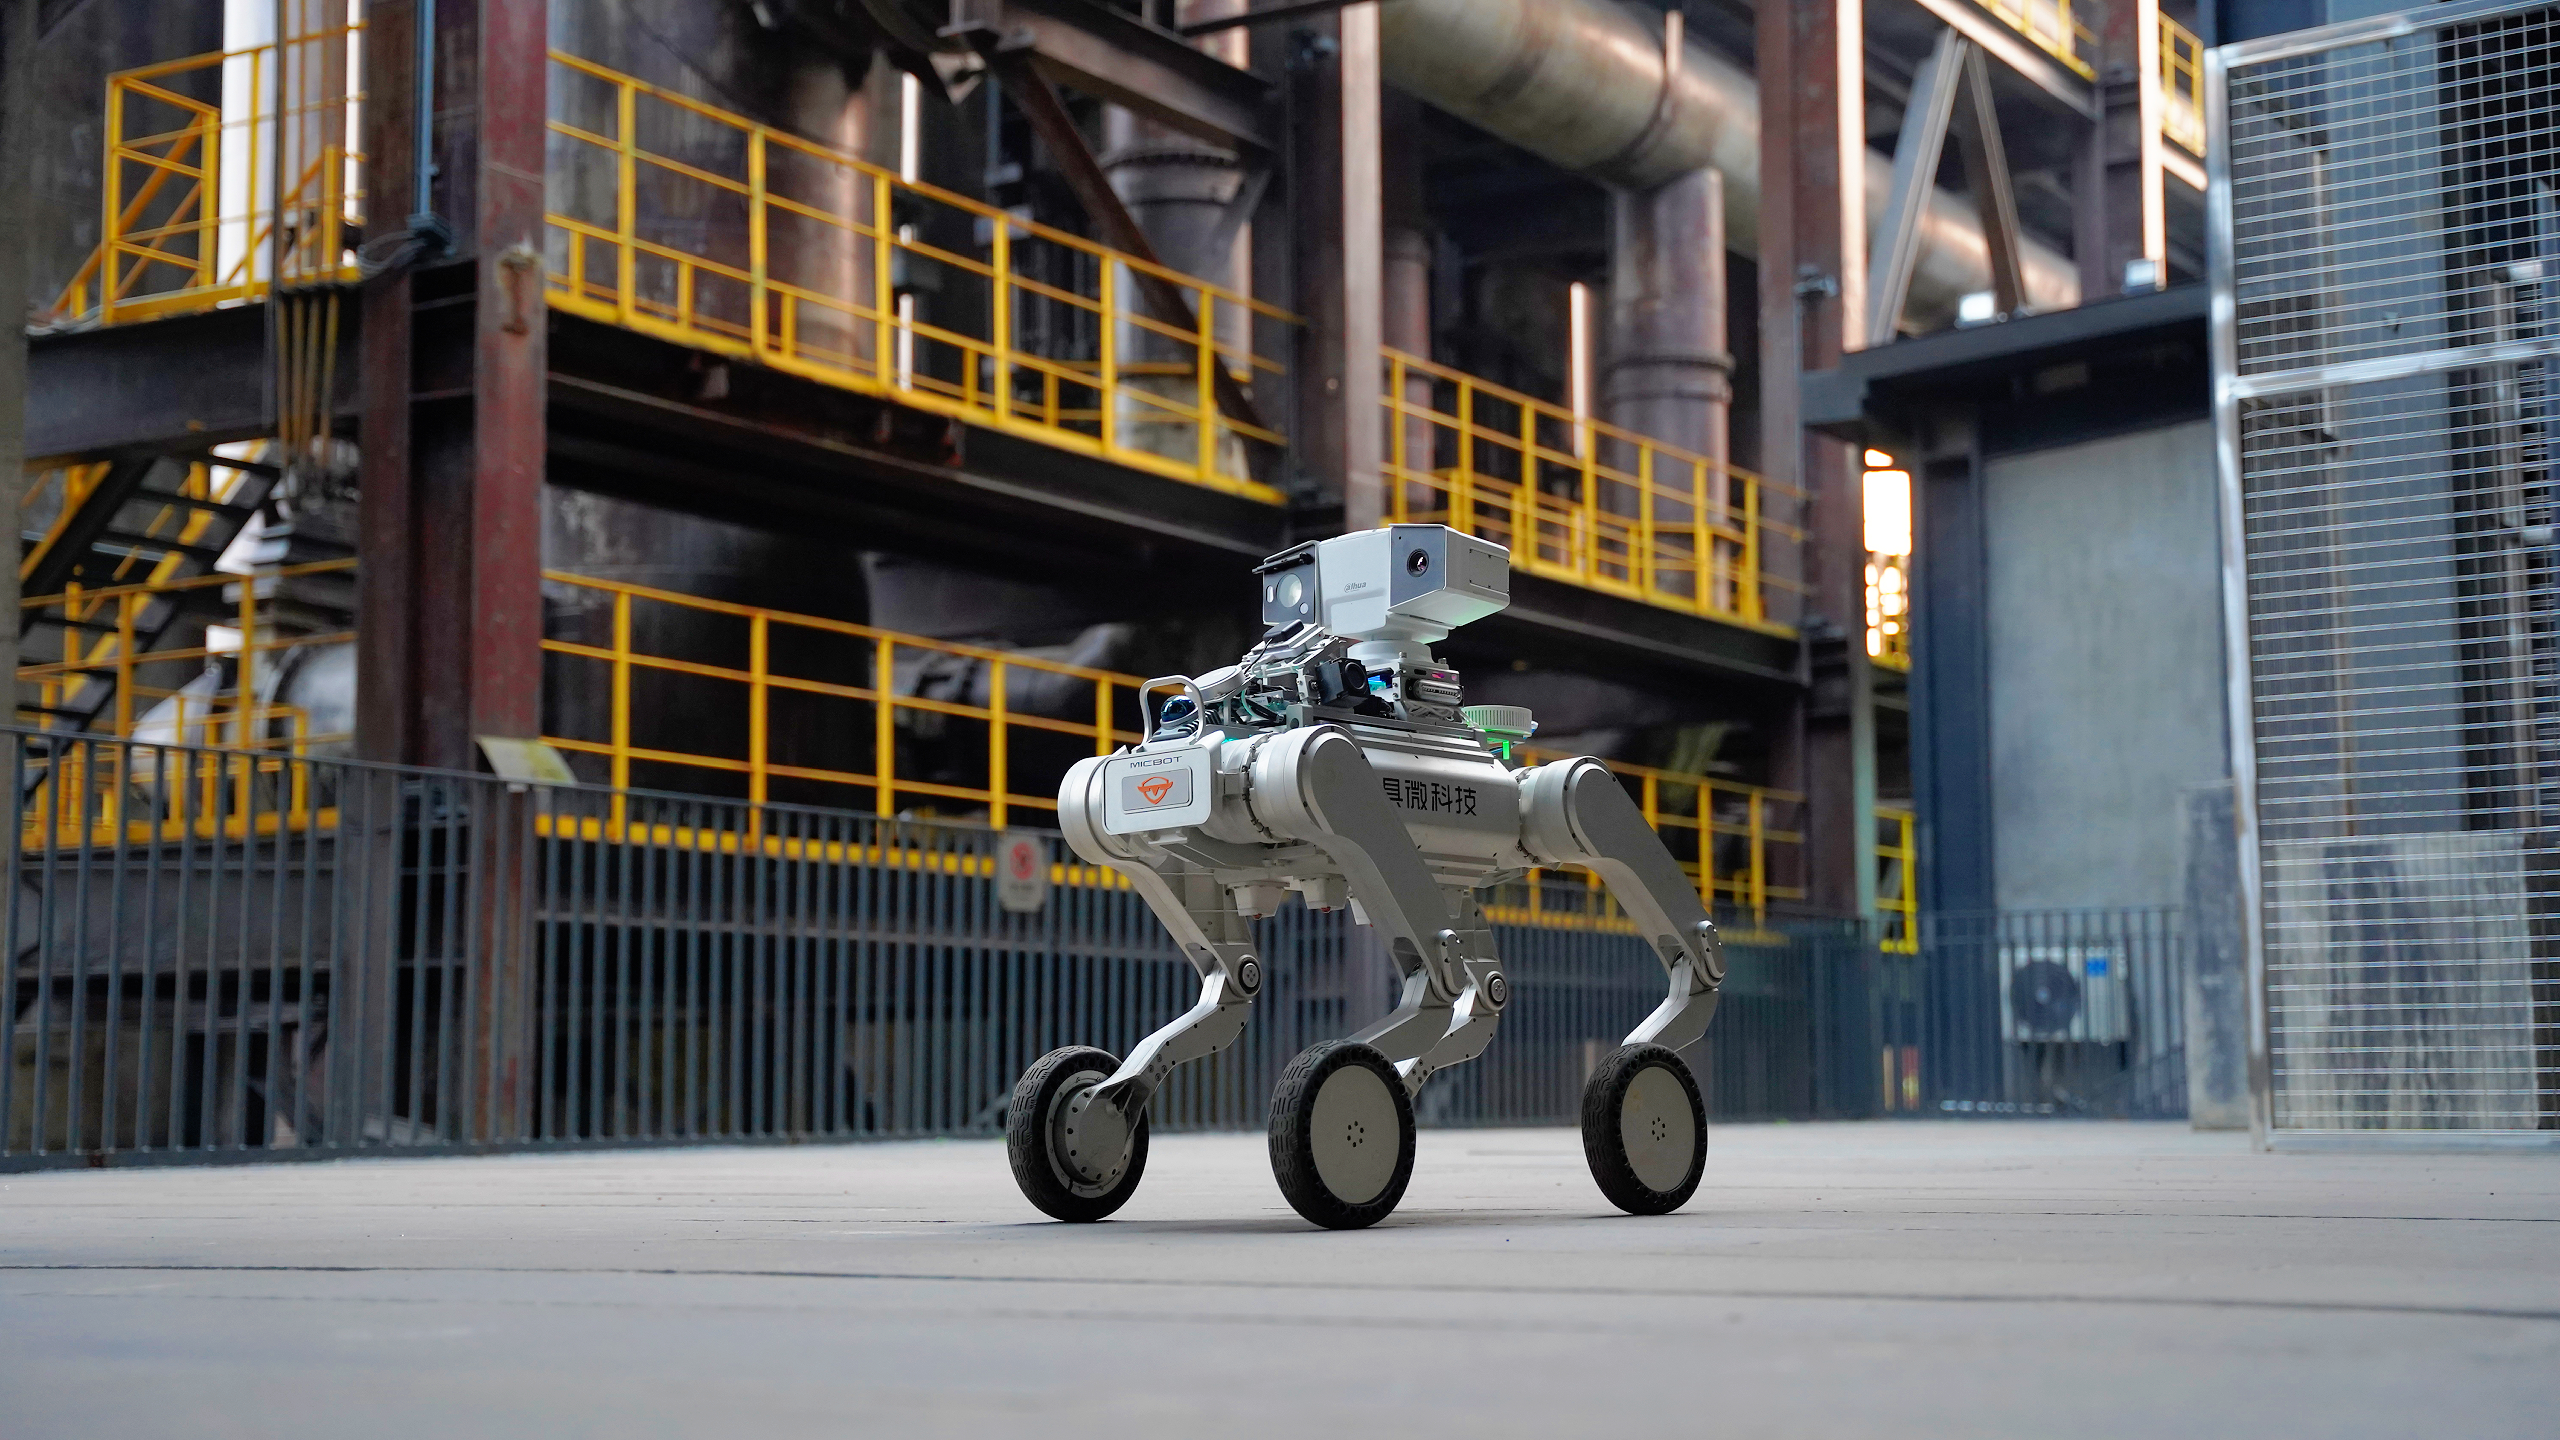
好奇者S01搭载MIC Navi进行自主巡检
部署方式上,导航代码直接运行于机器狗本体主板,无需额外上装计算套件,避免了外挂设备带来的成本、功耗与线缆可靠性负担。导航能力升级通过具微智控(MICBOT MOVE)APP以OTA方式直接完成,将部署与升级从工程实施简化为标准运维动作,降低了机器人全生命周期的使用与维护成本。
面向工业巡检场景,系统提供完整的巡检任务编辑能力。支持在线打点与离线打点,支持任务路径点和边的编辑,并支持避障区、减速区、停止区等区域设置,使作业路径的安全边界可由现场人员按需配置。工程化运维层面,系统提供导航参数配置、文件与日志管理、系统资源监控等能力,支撑系统在现场长期稳定运行。
此次MIC Navi的发布,是具微科技全栈自研战略在软件侧的进一步落地。从MicVLC工业具身大脑到MIC Navi自主导航系统,具微科技将持续完善“感知—决策—运动”全链路自主能力,推动特种具身智能机器人在能源、应急、制造等场景实现规模化应用。


